


A Self-Propelled Modular Transporter (SPMT) elsősorban különböző specifikációjú, Power Pack Unit (PPU) egységgel felszerelt modulokból, valamint elektromos, vezérlő- és hidraulikus rendszerekből áll. A PPU olyan alkatrészeket tartalmaz, mint a dízelmotor, a hidraulikus szivattyú szerelvény, az üzemanyagtartály és a vezérlőpanel; a motor meghajtja a hidraulikus szivattyúkat, hogy hidraulikus energiát állítson elő, ami viszont meghajtja az egyes tengelyeken lévő hidraulikus motorokat (mindegyik hajtókerék 60 kN hajtóerőt biztosít), hogy megmozdítsa a járművet. Ezenkívül a PPU hidraulikus energiát biztosít a platform emeléséhez/süllyesztéséhez, a tengely kormányzásához és a jármű általános vezérléséhez. A PPU és a transzporter konfigurációját az ábra szemlélteti (példaként egy 6 tengelyes, 2 fájlos beállítást használva).
Széles rakományok szállításához a szállítók oldalirányban összekapcsolhatók, így három vagy több reszelőből álló egységeket alkothatnak; extra hosszú terhelések esetén hosszirányban összekapcsolhatók, hogy különböző számú tengelymodult hozzunk létre – nagyobb tengelykapcsolóval, ami nagyobb teherbírást eredményez. A platform 1500 mm ± 350 mm emelési tartományt támogat, hogy megkönnyítse a rakomány emelését és elhelyezését. Az egyes szállítóegységek vezérlőrendszereik összekapcsolásával egységesen (szinkronban) működhetnek, míg az egyes keréktengelyek egymástól függetlenül elfordulhatnak +100 fok és -130 fok közötti tartományban. A tengelyek meghatározott szögekbe forgatásával egy meghatározott forgási középpont körül a teljes járműszerelvény lineáris elmozdulást tud végrehajtani bármely irányba, és 360 fokos elforgatást hajt végre a helyszínen.
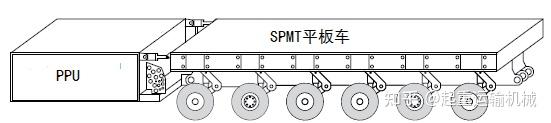
PPU és SPMT transzporterek sematikus diagramja
Nagy modulok elhelyezésének és telepítésének megvalósíthatósága SPMT-k használatával
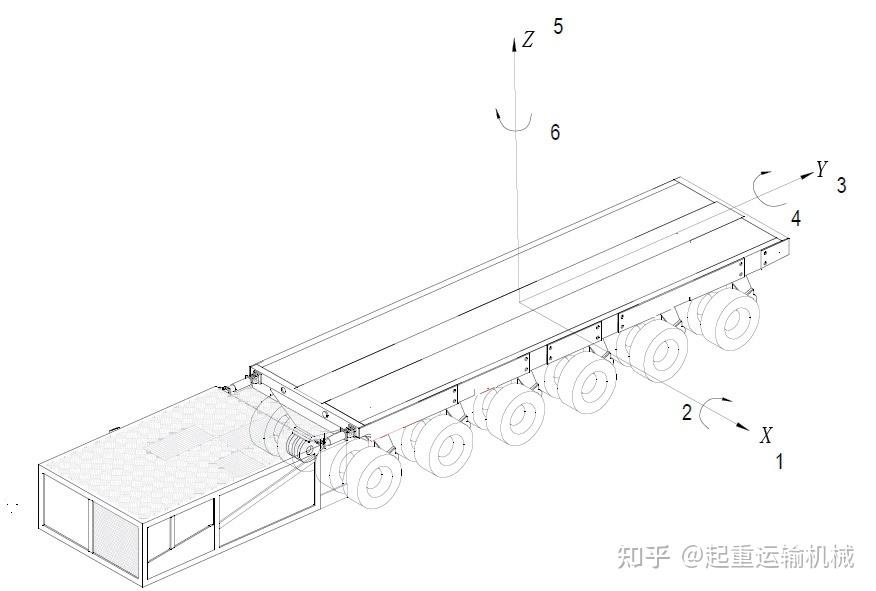
Az ábrán látható módon (példaként 6 tengelyes, 2 fájlos konfigurációt használva) az SPMT egység hat mozgásszabadságra képes: az X tengely mentén történő eltolódás (DOF 1), az Y tengely mentén történő eltolódás (DOF 3), valamint a függőleges emelés/süllyesztés a Z tengely mentén (DOF 5); emellett képes az X tengely körüli dőlésszöget (DOF 2), az Y tengely mentén történő gördülést (DOF 4) és a Z tengely körüli helyben történő elforgatást (DOF 6) is végrehajtani.
2., 4. és 5. szabadságfok: működési és ellenőrzési alapelvek
A fenti ábrán látható módon 2, 4 és 5 szabadsági fok érhető el az SPMT támogató rendszeren keresztül, az ember-gép interfészen keresztül lehetővé tett precíz működési vezérléssel. Az SPMT támasztórendszer hidraulikus áramköre mindkét oldalon két vezetékből áll: az egyik a disztális (elülső), a másik a proximális (hátsó) végét táplálja. Ez a konfiguráció összesen négy független támasztóvonalat biztosít a két oldalon; minden vonal egy adott támasztózónához csatlakozik, így négy független támasztóterületet hoz létre a 2. ábrán látható XY síkon belül.
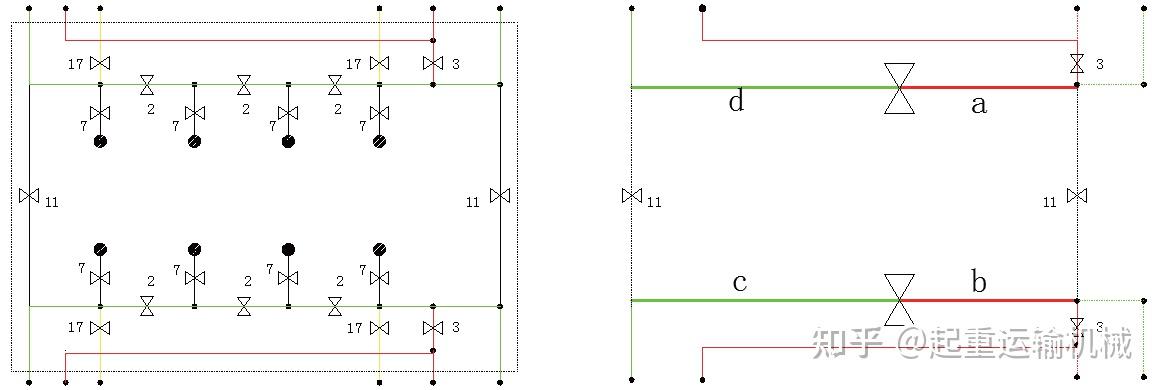
Amint az ábrán látható, a 2, 3, 11 és 17 szeleptestek konfigurálásával az SPMT szerelvény négy független támasztózónára (a, b, c és d) osztható; Míg az egyes zónák egymástól függetlenül vezérelhetők, a teljes szerelvény egy ember-gép interfészen keresztül is kezelhető, lehetővé téve az 5 szabadságfokos emelési műveleteket. Az a és b, valamint a c és d támogatási zónák összekapcsolásával az SPMT szerelvény az Y tengely mentén elülső és hátsó zónákra oszlik; az emelés beállítása ezekben a zónákban lehetővé teszi a 2-szabadságfok hosszirányú dőlésszögét. Hasonlóképpen, az a és d támasztózónák, valamint a b és c zónák összekapcsolásával a szerelvényt az X tengely mentén bal és jobb oldali zónákra osztjuk; az emelés beállítása ezekben a zónákban 4 szabadságfokú oldalirányú gördülési műveleteket tesz lehetővé.
Az SPMT támasztórendszer emelési sebessége két fokozatban állítható a tényleges igények alapján: az első fokozat a vezérlőrendszeren keresztül konfigurálható (0% és 100% között állítható), a második fokozat pedig potenciométerrel (0-100 között állítható). Elméletileg az emelési sebesség végtelenül alacsony szintre állítható.
Összefoglalva: tartórendszerén keresztül az SPMT végtelenül kicsi emelést/süllyesztést, valamint billenő és gördülő mozgást tesz lehetővé a 2. ábrán látható 2, 4 és 5 szabadsági fokon keresztül.
Az 1, 3 és 6 szabadságfok működési és ellenőrzési alapelvei
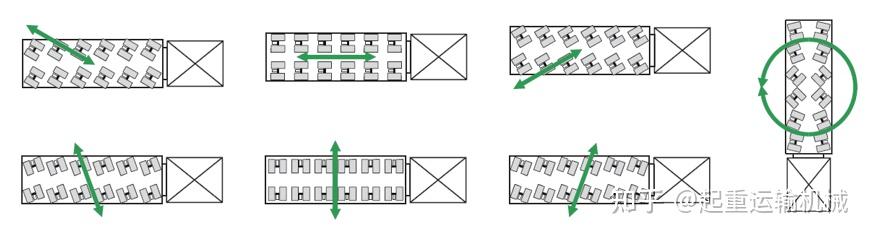
A szabadságfokok (1, 3 és 6) az SPMT kormányzási és hajtásrendszerén keresztül érhetők el. Az ábra az SPMT néhány kormányzási módját szemlélteti, lehetővé téve a mozgást az XY síkon belül bármely irányba, és a kormányzást bármely szögben a síkon belül bármely pont körül. A meghajtó kerekek szimmetrikusan vannak elosztva a platform geometriai középpontja körül, a meghajtást kerékvégi hidraulikus motorok biztosítják; a rendszert úgy tervezték, hogy minimálisra csökkentse az ütést és a vibrációt működés közben. A menetsebesség függvényében két üzemmód áll rendelkezésre: „Normál üzemmód” és „Kúszó üzemmód”. Normál üzemmódban a kezelő a fojtószeleppel szabályozza a motor fordulatszámát, hogy szabályozza a hidraulika szivattyú kimeneti nyomását és áramlását, ezáltal szabályozza a hidraulikus motorok sebességét. A kúszó mód lehetővé teszi a rendszer meghatározott bemeneti beállításait, lehetővé téve az automatikus, egyenletes sebességű mozgást; elméletileg a kúszási sebesség végtelenül lassú lehet.
A fenti elemzés alapján az SPMT támasztó-, kormány- és hajtásrendszerei minden szabadsági fokon keresztül lehetővé teszik a mozgást, elméletileg végtelenül kicsi haladási sebességgel minden szabadsági fokon. Az XY síkon belüli több egység tetszőleges kombinálásának lehetőségével kombinálva ez lehetővé teszi nagyméretű, nehéz moduláris alkatrészek telepítését és elhelyezését.
SPMT helymeghatározási pontosság ellenőrzési kísérlet
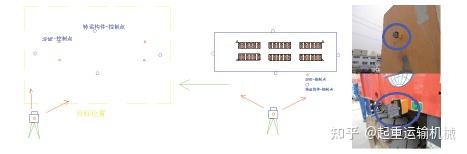
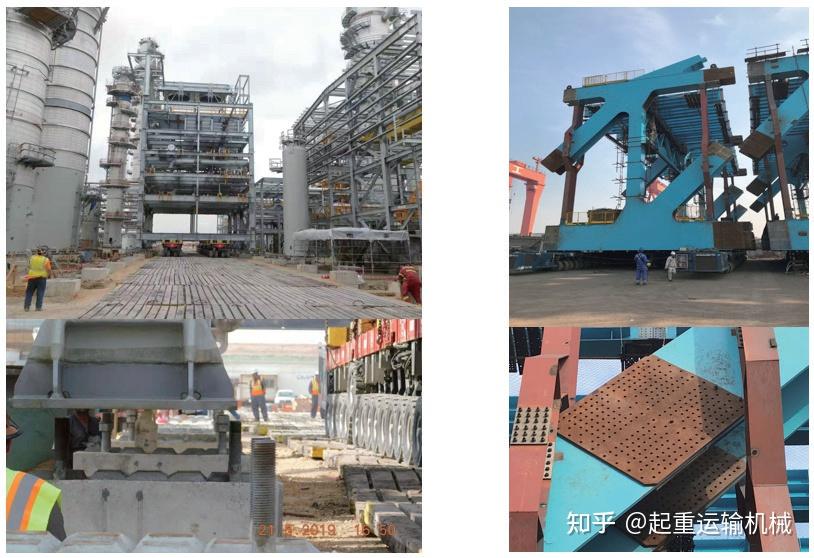
Ezt az érvényesítési kísérletet vízszintes betonfelületen hajtottuk végre egy 6 tengelyes SPMT segítségével, amelyet professzionális személyzet üzemeltetett a megállapított eljárások szerint. A mérési rendszer nagy pontosságú mérőállomás-rendszert és "Digital Dock" automatizált ellenőrző szoftvert használt; a mérőállomás 0,5 másodperces szögpontossággal és 0,5 mm + 1 mm/ppm hatótávolsággal rendelkezett, több egységet szinkronizálni képes számítási rendszerrel az egyidejű mérés és követés érdekében.
Az SPMT alkatrészrel való feltöltése után létrejött a kezdeti földi referenciapontok, és ezek alapján számították ki a komponensen lévő célmérési pontok koordinátáit. Az SPMT ezután eltávolodott a referenciapozíciótól, visszatért egy előre meghatározott útvonalon, és visszahelyezte magát az eredeti referenciahelyre. Az áthelyezéskor megmértük a mérési pontok koordinátáit az alkatrész bal és jobb oldalán egyaránt; ezeket azután összehasonlították a kezdeti koordinátákkal, hogy meghatározzák az SPMT helymeghatározási pontosságát.
A kísérleti eljárás leírása
1. lépés: Használjon egy mérőállomást és a megfelelő lámpatesteket a kezdeti referenciapont létrehozásához a földön. Számítsa ki a cél (összetevő) koordinátákat e referenciapont alapján, és végezzen gyors, nagy pontosságú kijelölést (1 mm-nél jobb pontosság), miközben rögzíti a mérési markereket.
2. lépés: Normál vezetési módban a kezdeti referenciapont elhagyása után az SPMT szimulálja a telepítési forgatókönyvet, és visszatér a referenciaponthoz; kb. 20 méteren belüli megközelítéskor megkezdődik a pályakövetés előkészítése.
3. lépés: Amikor a jármű a kezdeti referenciaponttól számított 20–10 méteres tartományon belül halad, egy 360 fokos követőprizmát használnak a mozgási útvonal figyelésére. Az alkatrész mozgása során négy automatizált mérőállomás valós időben követi a prizmát, hogy visszajelzést adjon az adatokról, lehetővé téve a valós idejű pályakorrekciót ezen adatok alapján.
4. lépés: A pályakorrekciót követően a jármű „mikromozgás” üzemmódba kapcsol. A célterülettől 30 mm-en belüli zónába való belépéskor vizuális referenciapontok segítségével gyors beállításokat hajtanak végre; ezek a pontok intuitív és kényelmes felületet kínálnak, amely lehetővé teszi az SPMT kezelők számára, hogy gyors, közvetlen beállításokat végezzenek.
5. lépés: Nagy pontosságú ellenőrzést végeznek a mérőállomás segítségével, hogy visszajelzést adjon a pózról; az SPMT ezen visszajelzés alapján állítja be pozícióját, hogy megerősítse a végső, pontos elhelyezési állapotot. Az elhelyezés után a vizsgálati pontok helyzeti adatait rögzítjük a kísérleti eredmények elemzéséhez.
A fenti kísérleti elemzés alapján az SPMT normál üzemmódban (nem hüvelyk üzemmódban) 10 méteren belül tudja korrigálni egyenes útját, míg az SPMT pontos pozicionálásának (inching mód) pontossága elérheti a 2 mm-t.
Az SPMT támogatási, kormányzási és hajtásrendszereinek funkcionális elemzése bizonyítja, hogy képes nagyméretű, nehéz moduláris alkatrészek telepítési és pozicionálási műveletei elvégzésére. A helymeghatározási pontosság meghatározásához mérőállomási mérőrendszerrel és tényleges projektműveletekkel kísérleteket végeztünk, ellenőrizve, hogy a pozicionálási pontosság 2 mm-en belül van. Ezek az eredmények jelentős útmutatást adnak a nagy moduláris alkatrészek telepítéséhez és elhelyezéséhez.
SPMT megoldások a keleti járművektől
A fenti elemzés azt mutatja, hogy az SPMT-k képesek biztosítani a többirányú mozgást, emelést, szintezést és precíz pozícionálást, amely a nagy és nehéz moduláris alkatrészek beszereléséhez szükséges. Ezekre a képességekre alapozva az Oriental Vehicles SPMT és moduláris szállítási megoldások széles skáláját kínálja a nehéz teherszállítási és telepítési projektekhez.
A5 tengelyes önjáró moduláris szállítóegy kompakt SPMT megoldás túlméretes és nehéz ipari berendezések szállítására. Önjáró működése, hidraulikus felfüggesztése és precíz kormányzása rugalmas mozgást és pozicionálást tesz lehetővé igényes munkakörnyezetben is. A moduláris konfiguráció a különböző rakományméretekhez és projektkövetelményekhez is illeszthető.
Nagyobb, nagy terhelésű alkalmazásokhoz aSPMT pótkocsinagy kapacitású moduláris szállítóplatformot biztosít hidraulikus felfüggesztéssel és kormányrendszerrel. Moduláris felépítése lehetővé teszi, hogy a rakomány súlyának és méreteinek megfelelően különböző tengelykonfigurációk kombinálhatók legyenek, így alkalmas nagy ipari berendezésekhez és infrastrukturális projektekhez.

AÖnjáró moduláris szállító hídgerendák szállításáhozkifejezetten nehéz hídgerendák és egyéb túlméretezett infrastruktúra-elemek szállítására és elhelyezésére készült. Önjáró hidraulikus rendszere és moduláris felépítése biztosítja a bonyolult építkezéseken, valamint a nehéz emelési és pozicionálási műveletekhez szükséges manőverezőképességet.

A nagyobb szállítási kapacitást igénylő projekteknél a300–400T önjáró moduláris szállítónagy teherbírású megoldást kínál az ultranehéz rakományokhoz. Konfigurálható tengelyvonalakkal és önjáró működésével a különböző terhelési követelményekhez és projektkörülményekhez illeszthető.
Ezek az SPMT-megoldások bemutatják, hogy a moduláris szállítási technológia miként tud túllépni a hagyományos nehéz teherszállításon, és támogatja a nagy moduláris alkatrészek elhelyezését és telepítését. A rakomány tömegétől, méretétől, súlypontjától, a helyszíni körülményektől és a kívánt pozicionálási pontosságtól függően kiválasztható vagy testreszabható a megfelelő SPMT konfiguráció.

A keleti járművekről
Az Oriental Vehicles International Co., Limited félpótkocsik, szállítókocsik és speciális szállítóeszközök professzionális gyártója. A 2002-ben alapított cég több mint 20 éves tapasztalattal rendelkezik a jármű kutatás-fejlesztés és gyártás területén. Gyártási létesítményei hozzávetőleg 300 000 négyzetmétert fednek le, ezen belül egy 80 000 négyzetméteres gyártási területet speciális járműgyártó sorokkal és speciális ellenőrző berendezésekkel.
Az Oriental Vehicles személyre szabott nyerges- és nehézszállítási megoldásokat kínál az ügyfelek igényei szerint. A nagy és nehéz, nem szabványos rakományokhoz a cég a tervezésre és a gyártásra kiterjedő integrált szolgáltatást kínál, 30 és 1200 tonna közötti egyedi rakodási kapacitással. Termékeit több mint 20 országba exportálták, és az építőiparban, a logisztikában, a bányászatban, az energiaiparban és más speciális iparágakban használják.
A túlméretezett moduláris komponenseket, nehézipari berendezéseket, hídszerkezeteket vagy más ultranehéz rakományt érintő projektekhez az Oriental Vehicles megfelelő SPMT vagy moduláris szállítási megoldást tud kidolgozni a konkrét projektkövetelményeknek megfelelően.
Forduljon az Oriental Vehicle-hez, hogy megbeszélje nehéz szállítási, moduláris telepítési vagy SPMT projektjét.
Kapcsolódó gyártás:Önjáró moduláris szállító hídgerendák szállításához
300–400T önjáró moduláris szállító
5 tengelyes önjáró moduláris szállító
Kapcsolódó cikkek:Mitől más az önjáró közlekedés?
Mikor jobb az önjáró szállítás a nehézgépekhez?
Bővebben:Milyen nehézgépeket szállítanak moduláris pótkocsik?
Miben különbözik az önjáró szállítás a hagyományos moduláris szállítástól?


